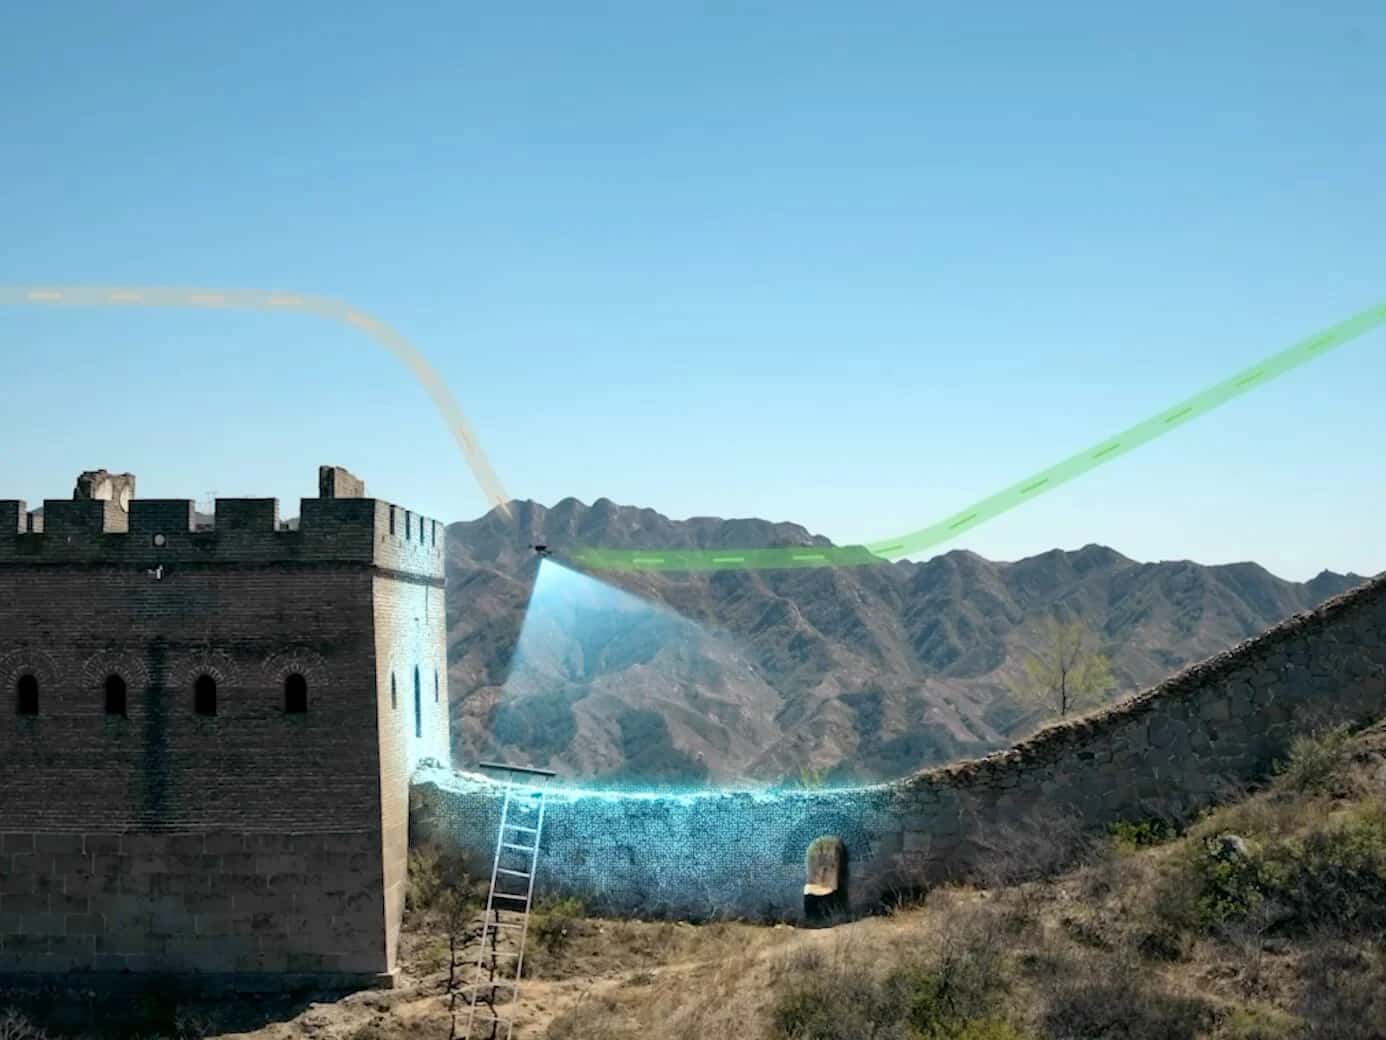
LiDAR (Light Detection and Ranging) adalah metode pengukuran jarak menggunakan pulsa laser. Sensor memancarkan pulsa, menangkap pantulannya, dan menghitung jarak dari waktu tempuh pulsa tersebut. Ketika sensor ini dipasang di drone dan digabung dengan data posisi serta orientasi, setiap pantulan dapat diberi koordinat tiga dimensi. Kumpulan titik-titik itulah yang disebut point cloud.
Berbeda dengan fotogrametri yang merekonstruksi permukaan dari foto, LiDAR mengukur permukaan secara langsung. Perbedaan ini menentukan kapan masing-masing metode lebih tepat dipakai.
Komponen Sistem Drone LiDAR
- Laser scanner: memancarkan pulsa dan merekam waktu tempuh serta intensitas pantulannya.
- GNSS receiver: menentukan posisi sensor di setiap saat. Koreksi RTK atau PPK diperlukan agar posisi cukup presisi. Lihat cara kerja RTK dan PPK.
- IMU (Inertial Measurement Unit): mengukur orientasi sensor, yaitu kemiringan dan arah hadap, sehingga arah setiap pulsa dapat dihitung.
- Kamera (umumnya terintegrasi): dipakai untuk memberi warna pada point cloud.
- Platform drone: multirotor atau VTOL dengan kapasitas angkut yang sesuai berat sensor.
- Software pengolahan: menggabungkan data laser, GNSS, dan IMU menjadi point cloud terkalibrasi.
Ketelitian akhir sangat dipengaruhi kalibrasi antar komponen. Pembahasannya ada di boresight calibration.
Multiple Return: Mengapa LiDAR Bisa Memetakan Tanah di Bawah Vegetasi
Satu pulsa laser dapat menghasilkan lebih dari satu pantulan. Sebagian energi memantul dari puncak tajuk, sebagian lagi lolos melalui celah daun dan cabang hingga mencapai tanah. Dengan mengklasifikasikan pantulan terakhir yang mengenai tanah, software dapat membentuk model terrain (DTM) meskipun area tertutup vegetasi. LiDAR tidak menembus daun yang rapat, tetapi memanfaatkan celah di antaranya. Contoh penerapannya ada di LiDAR untuk kehutanan.
Alur Kerja Drone LiDAR
- Perencanaan misi: menentukan area, ketinggian terbang, kecepatan, dan jarak antarjalur agar kerapatan titik sesuai kebutuhan.
- Persiapan lapangan: menyiapkan koreksi GNSS (base station atau jaringan RTK) dan, bila dibutuhkan, titik kontrol untuk validasi.
- Akuisisi: drone terbang mengikuti rencana, termasuk prosedur kalibrasi IMU sesuai petunjuk sistem yang dipakai.
- Pengolahan: data lintasan dan laser diolah menjadi point cloud, misalnya dengan DJI Terra untuk sistem DJI.
- Klasifikasi dan produk turunan: memisahkan titik tanah dari vegetasi dan bangunan, lalu membuat DTM, DSM, kontur, atau penampang. Software seperti Global Mapper dipakai untuk analisis dan visualisasi.
Detail tiap tahap pengolahan dibahas di pemrosesan data LiDAR.
Kapan Memilih LiDAR, Kapan Fotogrametri?
| Kebutuhan | Metode yang umumnya dipilih |
|---|---|
| Model tanah (DTM) di area bervegetasi | LiDAR |
| Objek tipis seperti kabel transmisi | LiDAR |
| Orthophoto berwarna untuk peta dasar dan visual | Fotogrametri |
| Area terbuka seperti stockpile, lahan, dan konstruksi | Fotogrametri sudah memadai, LiDAR opsional |
| Anggaran peralatan terbatas | Fotogrametri |
Perbandingan lengkapnya ada di LiDAR vs fotogrametri. Banyak proyek menggabungkan keduanya: LiDAR untuk geometri, kamera untuk visual.
Penerapan Drone LiDAR
- Pertambangan: topografi area tambang dan volume timbunan.
- Kehutanan dan lingkungan: model terrain di bawah tajuk dan struktur vegetasi.
- Utilitas: koridor transmisi dan jarak bebas vegetasi. Lihat pemetaan jaringan listrik.
- Infrastruktur dan perencanaan: survei topografi untuk desain jalan, drainase, dan konstruksi.
Belajar Drone LiDAR
Program pelatihan drone LiDAR kami mencakup teori sensor, perencanaan dan akuisisi data, hingga pengolahan menjadi point cloud terkalibrasi. Untuk pemetaan berbasis foto, lihat pelatihan drone pemetaan.